把感知、决策与控制放入同一开发框架
AAEON在2026年4月15日介绍CEXD-INTRBL,将定制计算模块与专门设计的载板组合成机器人嵌入式开发系统。原文表示产品当时已开放预订,强调实时感知、决策和控制的整合方向。预订状态与现货交付并不相同,项目团队仍需核实实际供货安排,再将其纳入开发时间表。
PG注意到,机器人开发往往需要同时处理影像、环境传感器和关节状态。单个部件运行正常,并不能保证整机协同顺畅。开发平台将多类接口聚合起来,有助于先建立统一的实验基础,但目标机器人所需的算法、控制参数与机械适配,仍须由具体项目完成,并通过完整系统测试确认。
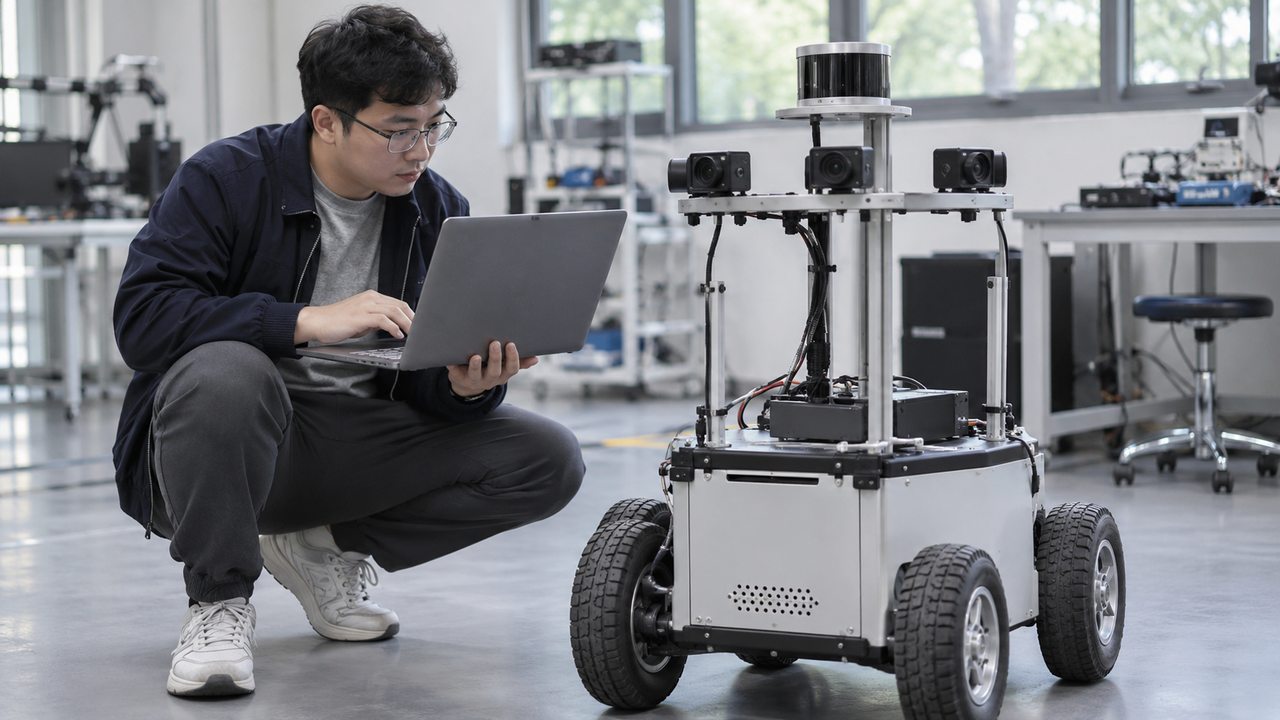
计算模块面向多路数据与复杂模型
根据原文,该系统采用Intel Core Ultra X7 358H处理器与集成图形处理器,最高人工智能处理能力可达一百八十万亿次每秒。模块与载板配合,用于处理多个摄像头和传感器的数据流。最高算力描述的是平台能力,真实应用表现还受到模型结构、数据精度、输入规模及软件框架影响,不能直接等同于机器人反应速度。
开发者可以先建立一组代表性任务,分别记录采集、预处理、推理和控制消息输出所需时间,再观察任务并行后的资源争用。机器人的控制周期还可能受到通信和执行器影响,因此应把算法处理时间与整机动作响应分别测量。这样能够找出瓶颈来自数据输入、计算还是控制链路,而不是盲目提高处理器负载。
多相机与外设接口支持环境感知
CEXD-INTRBL支持最多八路高速串行相机输入,原文将其与较长距离的高分辨率多视角传输联系起来。这为需要观察不同方向的机器人提供了连接基础,但相机布局、同步和标定仍是系统设计工作。多视角数据只有在时间与空间关系清晰时,才便于进一步用于目标检测和环境理解。
系统另有四个通用串行总线类型接口,可接入激光雷达、红外及深度传感器等外设;四十针通用输入输出则为电池管理、温度和内部状态等功能提供扩展路径。接入更多传感器也会增加带宽、功耗和线缆管理需求,因此应先明确每种传感器承担的任务,再决定数量与采样方式,避免无目的地堆叠输入。
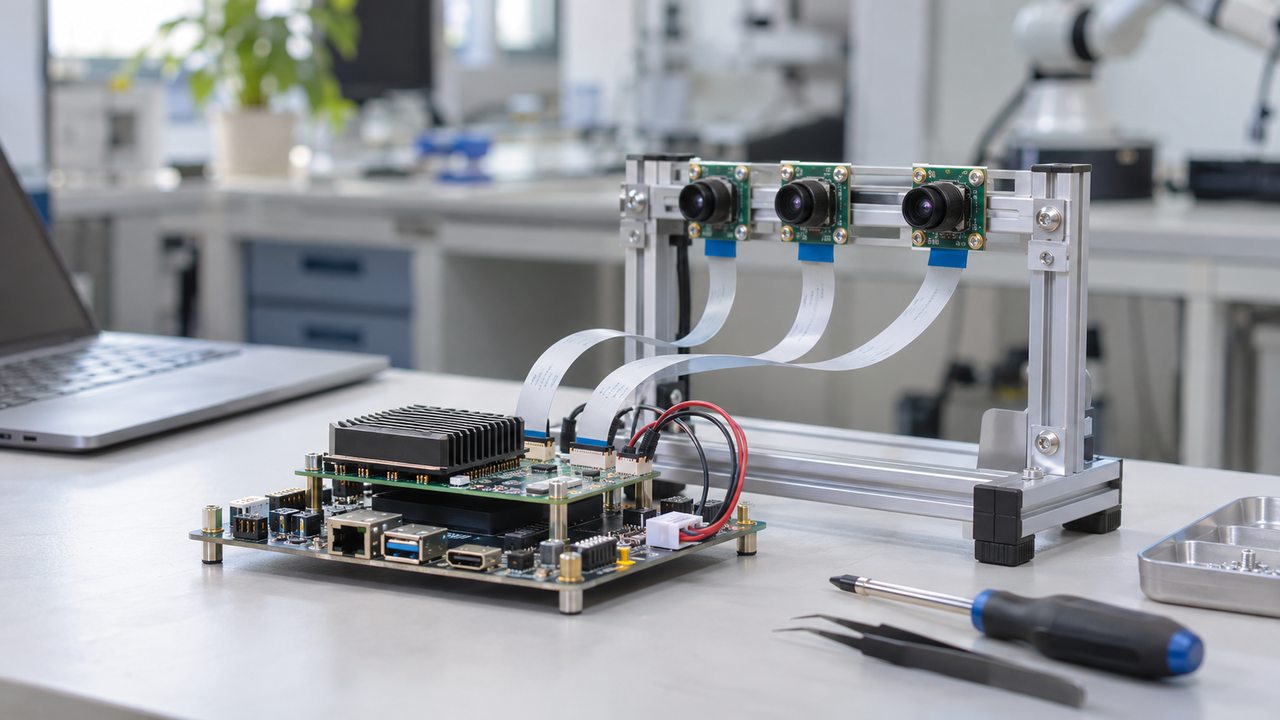
同步通信是控制链路的一部分
原文列出车载通信总线以及四路支持精确时间协议的多吉比特网络,用于关节、执行器和运动控制等机器人开发。时间同步有助于组织来自不同设备的消息,但具体精度和控制效果仍需在实际网络与软件配置中测量。接口支持某种协议,不等同于整机已经达到某项未披露的运动控制指标。
PG认为,这一平台的评估重点应是完整的数据路径:摄像头如何采集,多个传感器怎样对齐,计算结果何时到达控制端,以及异常时怎样停止或恢复。先在有限动作和受控环境中完成验证,再逐步扩大任务范围,能够更清楚地判断平台适配程度。产品提供了丰富的开发基础,机器人的可靠行为仍需要算法、机械与控制团队共同建立。
开发记录覆盖传感器和软件版本
建立实验基线时,应记录相机数量、采样设置、传感器连接与模型版本,并保存网络同步配置。后续增加输入或调整模型时,再比较处理延迟和通信状态的变化。这样的记录既能帮助团队定位感知与控制之间的瓶颈,也便于不同开发人员复现同一任务,避免把配置差异误认为平台能力变化。